Рубрика «freertos» - 3

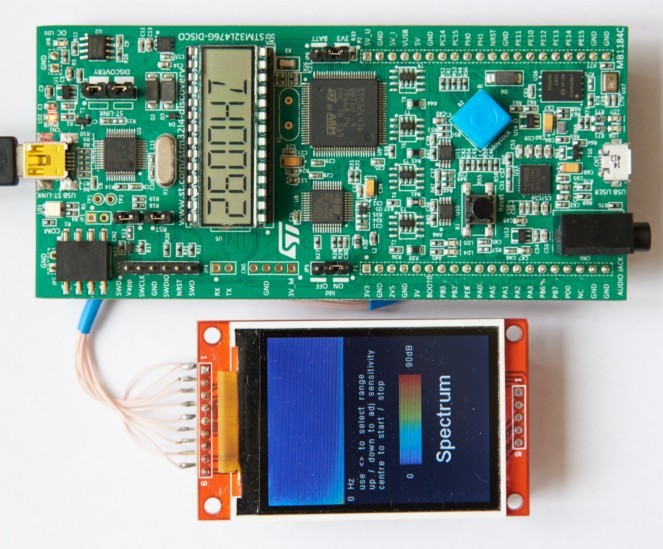
В предыдущей публикации мы подключали дешевый китайский LCD экран к плате STM32L4 Discovery. Теперь мы попробуем реализовать на этой комбинации что-то выходящее за рамки традиционного моргания светодиодом, а именно анализатор звукового спектра, который использует имеющийся на плате микрофон. Заодно я расскажу, как пользоваться операционной системой FreeRTOS, и зачем она нужна, а также почему в нотной октаве 12 нот, и чем 53 ноты лучше, чем 12.

Измерим гармонию — анализатор звукового спектра на STM32L4 Discovery - 1

Читать полностью »

Ведение

Попав в отпуске в город на Неве и посетив множество красивых мест, я все таки, вечерами за чашкой пива, разбирался с UARTом. Тем более, что я купил не плохие наушники Fisher FA011, к которым пришлось прикупить USB SOUND BLASTER X-FI HD и хотел послушать музыку.
Предыдущие статьи вначале переехали на Geektime потом я обратно их перегнал, даже и не знаю, куда теперь их деть :)
Но так на всякий случай они тут:
STM32, C++ и FreeRTOS. Разработка с нуля. Часть 1
STM32, C++ и FreeRTOS. Разработка с нуля. Часть 2 и
STM32, C++ и FreeRTOS. Разработка с нуля. Часть 3 (LCD и Экраны)

UART

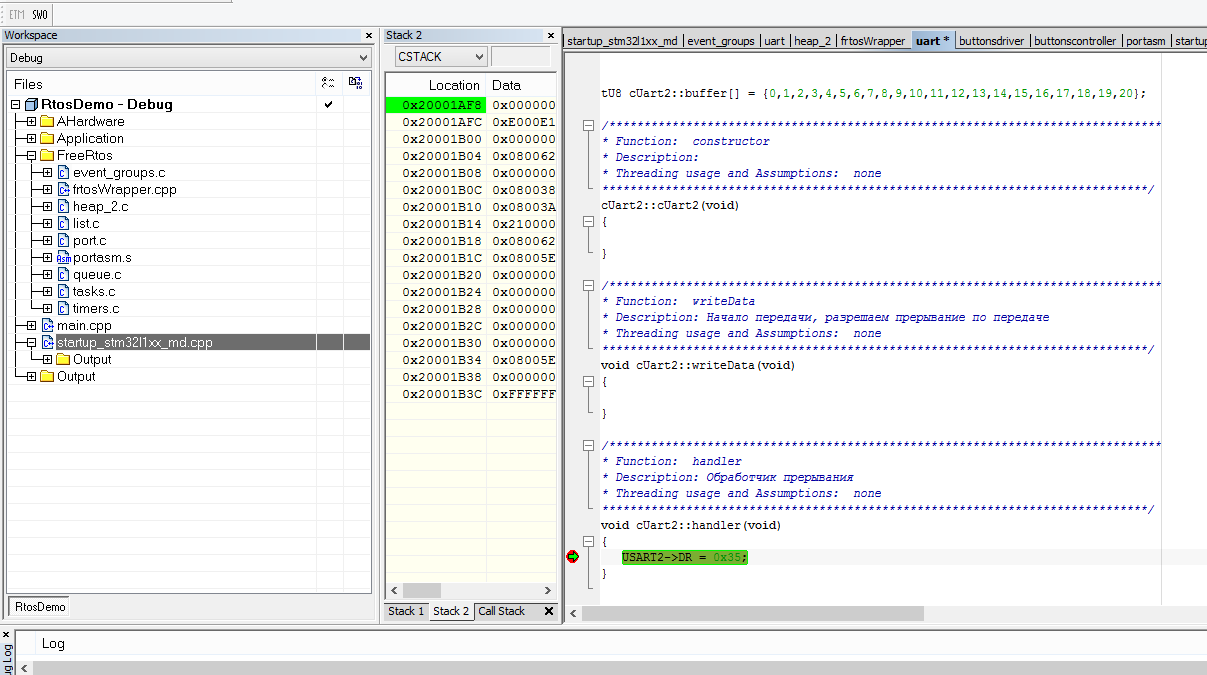
После детального изучения микроконтроллера, мне казалось, что все просто. Настройка и тестовая посылка байта в порт прошла без задоринки, все работало как часы, и тут я решил использовать прерывания. Нужно было сделать так, чтобы обработчик прерывания был статическим методом класса. И IAR в руководстве на компилятор, так и писал:

Special function types can be used for static member functions. For example, in the
following example, the function handler is declared as an interrupt function:

class Device
{
 static __irq void handler();
};

Но вот незадача, для Cortex M такой способ не подходит и

On ARM Cortex-M, an interrupt service routine enters and returns in the same way as a
normal function, which means no special keywords are required. Thus, the keywords
__irq, __fiq, and __nested are not available when you compile for ARM Cortex-M.

These exception function names are defined in cstartup_M.c and cstartup_M.s.
They are referred to by the library exception vector code:
NMI_Handler
HardFault_Handler
MemManage_Handler
BusFault_Handler
…
The vector table is implemented as an array. It should always have the name
__vector_table,

Или по простому, ваш обработчик прерывания должен иметь такое же имя, какое он имеет в таблице векторов определенной в startup файле. Это делается с помощью специального ключевого слова — слабой ссылки __weak (в ассемблере PUBWEAK), которая означает, что данное определение будет использоваться до тех пора, пока не найдется хотя бы одно совпадающее по написанию без ключевого слова __week. Ну т.е., если вы определите функцию с точно таким же именем без этой директивы, то компилятро будет использовать это определение, а если не определите, то которое помечено __weak.
Понятное дело, что я не могу в файл startup_stm32l1xx_md.s или startup_stm32l1xx_md.с вставить С++ имя статического метода типа cUart::USART2_IRQHandler(), ассемблер его просто не поймет.
А просто «USART2_IRQHandler» не совпадает с определением «cUart::USART2_IRQHandler()».
Можно использовать extern «C» { void USART2_IRQHandler(void) {...}}, но это означает, что я тут буду делать встаки из Си, что мне совсем не надо, и вообще доступа из такой функции к атрибутам моего класса, например буферу — не будет, и надо будет городить кучу некрасивого кода :).
Поэтому, я решил пойти другим путем и создать файл startup_stm32l1xx_md.cpp. Поиск в интернете обнаружил, что точно такая же проблема была у некоторых людей
В общем идея заключается в следующем: Определяем startup_stm32l1xx_md.cpp в классы со статическими методами (которые и будут являться обработчиками прерываний), создаем таблицу __vector_table, где на каждом из векторов прерываний стоит указатель на на эти статические методы. Дальше делаем __weak определение каждого метода
И теперь когда в коде компилятор видет реализацию void cUart1::handler(), он не задумываясь берет её. Конечно же при этом ваши классы и методы должны называться точь в точь так, как они определены в startup_stm32l1xx_md.cpp.
Нужно еще не забыть про функции FreeRtos: vPortSVCHandler, xPortPendSVHandler, xPortSysTickHandler и поставить их на нужное прерывание и вуаля — все работает:

startup_stm32l1xx_md.cpp

#pragma language = extended
#pragma segment = "CSTACK"
extern "C" void __iar_program_start( void );
extern "C" void vPortSVCHandler(void);
extern "C" void xPortPendSVHandler(void);
extern "C" void xPortSysTickHandler(void);
class cNMI
{
public:
    static void handler(void);
};
class cHardFault
{
public:
    static void handler(void);
};
class cMemManage
{
public:
    static void handler(void);
};
class cBusFault
{
public:
    static void handler(void);
};
class cUsageFault
{
public:
    static void handler(void);
};
class cDebugMon
{
public:
    static void handler(void);
};
class cWindowWatchdog
{
public:
    static void handler(void);    
};
class cPvd
{
public:
    static void handler(void);    
};
class cTamperTimeStamp
{
public:
    static void handler(void);    
};
class cRtcWakeup
{
public:
    static void handler(void);    
};
class cFlash
{
public:
    static void handler(void);    
};
class cRcc
{
public:
    static void handler(void);    
};
class cExti
{
public:
    static void line0Handler(void);
    static void line1Handler(void);
    static void line2Handler(void);
    static void line3Handler(void);
    static void line4Handler(void);
    static void line9Handler(void);
    static void line15_10Handler(void);
};
class cDma
{
public:
    static void channellHandler(void);    
    static void channel2Handler(void);    
    static void channel3Handler(void);    
    static void channel4Handler(void);    
    static void channel5Handler(void);    
    static void channel6Handler(void);    
    static void channel7Handler(void);    
};
class cAdc
{
public:
    static void handler(void);    
};
class cDac
{
public:
    static void handler(void);    
};
class cUsb
{
public:
    static void highPriorityHandler(void);    
    static void lowPriorityHandler(void);
    static void fsWakeupHandler(void);
};
class cComp
{
public:
    static void handler(void);    
};
class cLcdDriver
{
public:
    static void handler(void);    
};
class cTim9
{
public:
    static void handler(void);    
};
class cTim2
{
public:
    static void handler(void);    
};
class cTim3
{
public:
    static void handler(void);    
};
class cTim4
{
public:
    static void handler(void);    
};
class cTim10
{
public:
    static void handler(void);    
};
class cTim6
{
public:
    static void handler(void);    
};
class cTim7
{
public:
    static void handler(void);    
};
class cTim11
{
public:
    static void handler(void);    
};
class cI2C1
{
public:
    static void eventHandler(void);
    static void errorHandler(void);
};
class cI2C2
{
public:
    static void eventHandler(void);
    static void errorHandler(void);
};
class cSpi1
{
public:
    static void handler(void);    
};
class cSpi2
{
public:
    static void handler(void);    
};
class cUart1
{
public:
    static void handler(void);    
};
class cUart2
{
public:
    static void handler(void);    
};
class cUart3
{
public:
    static void handler(void);    
};
class cRtcAlarm
{
public:
    static void handler(void);    
};
typedef void( *intfunc )( void );
typedef union { intfunc __fun; void * __ptr; } intvec_elem;
// The vector table is normally located at address 0.
// When debugging in RAM, it can be located in RAM, aligned to at least 2^6.
// If you need to define interrupt service routines,
// make a copy of this file and include it in your project.
// The name "__vector_table" has special meaning for C-SPY:
// it is where the SP start value is found, and the NVIC vector
// table register (VTOR) is initialized to this address if != 0.
#pragma location = ".intvec"
extern "C" const intvec_elem __vector_table[] =
{
  { .__ptr = __sfe( "CSTACK" ) },
  __iar_program_start,

  cNMI::handler,
  cHardFault::handler,
  cMemManage::handler,
  cBusFault::handler,
  cUsageFault::handler,
  0,
  0,
  0,
  0,
  vPortSVCHandler,             //функции freeRTOS не трогать!
  cDebugMon::handler,
  0,
  xPortPendSVHandler,          //функции freeRTOS не трогать!
  xPortSysTickHandler,         //функции freeRTOS не трогать!
  //External Interrupts
  cWindowWatchdog::handler,    //Window Watchdog
  cPvd::handler,               //PVD through EXTI Line detect
  cTamperTimeStamp::handler,   //Tamper and Time Stamp
  cRtcWakeup::handler,         //RTC Wakeup
  cFlash::handler,             //FLASH
  cRcc::handler,               //RCC
  cExti::line0Handler,         //EXTI Line 0
  cExti::line1Handler,         //EXTI Line 1
  cExti::line2Handler,         //EXTI Line 2
  cExti::line3Handler,         //EXTI Line 3
  cExti::line4Handler,         //EXTI Line 4
  cDma::channellHandler,       //DMA1 Channel 1
  cDma::channel2Handler,       //DMA1 Channel 2
  cDma::channel3Handler,       //DMA1 Channel 3
  cDma::channel4Handler,       //DMA1 Channel 4
  cDma::channel5Handler,       //DMA1 Channel 5
  cDma::channel6Handler,       //DMA1 Channel 6
  cDma::channel7Handler,       //DMA1 Channel 7
  cAdc::handler,               //ADC1
  cUsb::highPriorityHandler,   //USB High Priority
  cUsb::lowPriorityHandler,    //USB Low  Priority
  cDac::handler,               //DAC
  cComp::handler,              //COMP through EXTI Line
  cExti::line9Handler,         //EXTI Line 9..5
  cLcdDriver::handler,         //LCD
  cTim9::handler,               //TIM9
  cTim10::handler,             //TIM10
  cTim11::handler,             //TIM11
  cTim2::handler,             //TIM2
  cTim3::handler,              //TIM3
  cTim4::handler,              //TIM4
  cI2C1::eventHandler,         //I2C1 Event
  cI2C1::errorHandler,         //I2C1 Error
  cI2C2::eventHandler,         //I2C2 Event
  cI2C2::errorHandler,         //I2C2 Error
  cSpi1::handler,              //SPI1
  cSpi2::handler,              //SPI2
  cUart1::handler,             //USART1
  cUart2::handler,             //USART2
  cUart3::handler,             //USART3
  cExti::line15_10Handler,     //EXTI Line 15..10
  cRtcAlarm::handler,          //RTC Alarm through EXTI Line
  cUsb::fsWakeupHandler,       //USB FS Wakeup from suspend
  cTim6::handler,              //TIM6
  cTim7::handler                //TIM7
};
__weak void cNMI::handler()          { while (1) {} }
__weak void cHardFault::handler()    { while (1) {} }
__weak void cMemManage::handler()    { while (1) {} }
__weak void cBusFault::handler()     { while (1) {} }
__weak void cUsageFault::handler()   { while (1) {} }
__weak void cDebugMon::handler()     { while (1) {} }
__weak void cWindowWatchdog::handler()  { while (1) {} }
__weak void cPvd::handler()             { while (1) {} }
__weak void cTamperTimeStamp::handler() { while (1) {} }
__weak void cRtcWakeup::handler()       { while (1) {} }
__weak void cFlash::handler()           { while (1) {} }
__weak void cRcc::handler()             { while (1) {} }
__weak void cExti::line0Handler()       { while (1) {} }
__weak void cExti::line1Handler()       { while (1) {} }
__weak void cExti::line2Handler()       { while (1) {} }
__weak void cExti::line3Handler()       { while (1) {} }
__weak void cExti::line4Handler()       { while (1) {} }
__weak void cExti::line9Handler()       { while (1) {} }
__weak void cExti::line15_10Handler()   { while (1) {} }
__weak void cDma::channellHandler()     { while (1) {} }
__weak void cDma::channel2Handler()     { while (1) {} }
__weak void cDma::channel3Handler()     { while (1) {} }
__weak void cDma::channel4Handler()     { while (1) {} }
__weak void cDma::channel5Handler()     { while (1) {} }
__weak void cDma::channel6Handler()     { while (1) {} }
__weak void cDma::channel7Handler()     { while (1) {} }
__weak void cAdc::handler()             { while (1) {} }
__weak void cUsb::fsWakeupHandler()     { while (1) {} }
__weak void cUsb::highPriorityHandler() { while (1) {} }
__weak void cUsb::lowPriorityHandler()  { while (1) {} }
__weak void cDac::handler()             { while (1) {} }
__weak void cComp::handler()            { while (1) {} }
__weak void cLcdDriver::handler()       { while (1) {} }
__weak void cTim2::handler()            { while (1) {} }
__weak void cTim3::handler()            { while (1) {} }
__weak void cTim4::handler()            { while (1) {} }
__weak void cTim6::handler()            { while (1) {} }
__weak void cTim7::handler()            { while (1) {} }
__weak void cTim9::handler()            { while (1) {} }
__weak void cTim10::handler()           { while (1) {} }
__weak void cTim11::handler()           { while (1) {} }
__weak void cI2C1::errorHandler()       { while (1) {} }
__weak void cI2C1::eventHandler()       { while (1) {} }
__weak void cI2C2::errorHandler()       { while (1) {} }
__weak void cI2C2::eventHandler()       { while (1) {} }
__weak void cSpi1::handler()            { while (1) {} }
__weak void cSpi2::handler()            { while (1) {} }
__weak void cUart1::handler()           { while (1) {} }
__weak void cUart2::handler()           { while (1) {} }
__weak void cUart3::handler()           { while (1) {} }
__weak void cRtcAlarm::handler()        { while (1) {} }
extern "C" void __cmain( void );
extern "C" __weak void __iar_init_core( void );
extern "C" __weak void __iar_init_vfp( void );

#pragma required=__vector_table
void __iar_program_start( void )
{
  __iar_init_core();
  __iar_init_vfp();
  __cmain();
}

image

Читать полностью »

На всякий случай, а то вдруг санкции применят (смаил). Описываемый случай не имеет никакого отношения к реальности и является целиком и полностью выдумкой автора

Раньше было про потоки, семафоры, очереди и HAL

Как-то раз попросили меня посмотреть на одно очень дорогостоящее устройство. Проблема была одна: среди использующих это устройство возникло стойкое убеждение, что 99,99% его цены происходит от того факта, что производитель этого устройства монополист в своей сфере и деваться пользователям этого устройства некуда.

STM32 и FreeRTOS. 5. Приносим пользу и добро! - 1

Вооружившись осциллографом, я полез внутрь.
Читать полностью »

HAL 9000: I'm completely operational, and all my circuits are functioning perfectly.

или это должно быть первой статьей, но я почему-то всегда пишу подобное ближе к концу

Раньше было про потоки, про семафоры и очереди

STM32 и FreeRTOS. 4. Шаг в сторону HAL - 1 Одним из основных препятствий для перехода на STM32 является обилие текстов, инструкций и мануалов, описывающих работу с контроллером. Виновником этого обилия стала сама STMicroelectronics, которая поначалу планомерно запутывала своих пользователей, а затем предлагала неверные варианты выхода.

Проблема заключается в многообразии выпускаемых контроллеров, которые почему-то требовали разных процедур инициализации даже для одной и той же периферии. И код, работающий на одном контроллере, отказывался работать на другом. В результате по сети гуляют сборники шаманских рецептов, для понимания которых требуется куча времени и воскуривание даташитов.

Но не так давно ST поняла, в какую яму она угодила и начала усиленно из нее выбираться, привлекая новые силы. И именно благодаря этому сейчас время старта сократилось до несуразно маленьких величин. Как это выглядит на практике? Добро пожаловать под кат

Читать полностью »

Раньше: про потоки и про семафоры

«Вас много, а я одна!» — классическая фраза продавщицы, которую затерроризировали покупатели с вопросами «А есть ...?». Вот и в микроконтроллерах случаются полностью аналогичные ситуации, когда несколько потоков требуют внимания от какой-либо медленной штуки, которая просто физически не способна обслужить всех разом.

Возьмем наиболее яркий и богатый проблемами пример, на котором «валятся» большинство неопытных программистов. Есть мощный и достаточно быстрый микроконтроллер. К нему подключен с одной стороны адаптер com-порта, через который пользователь подает команды и получает результаты, а с другой — шаговый двигатель, который согласно этим командам поворачивается на какой-то угол. И конечно же, прикольная кнопочка, которая тоже что-то этакое значит для пользователя. Где можно наловить проблем?
Читать полностью »

Часть первая, про потоки

В реальной жизни часто случается так, что некоторые события происходят с разной переодичностью (а могут и вообще не происходить). Скажем, заказ сока в «Макдональдсе», нажатие кнопки пользователем или заказ лыж в прокате. А наш могучий микроконтроллер должен все это обрабатывать. Но как это сделать наиболее удобно?

Читать полностью »

Данный цикл из 5 статей рассчитан на тех, кому стало мало возможностей привычных «тинек» и ардуинок, но все попытки перейти на более мощные контроллеры оканчивались неудачей или не приносили столько удовольствия, сколько могли бы. Все ниженаписанное проговаривалось мной много раз на «ликбезе» программистов нашей студии (которые часто сознавались, что переход с «тинек» на «стмки» открывает столько возможностей, что попадаешь в ступор, не зная за что хвататься), поэтому смею надеяться, что польза будет всем. При прочтении подразумевается, что читающий — человек любопытный и сам смог найти и поставить Keil, STM32Cube и понажимать кнопки «ОК». Для практики я использую оценочную плату STM32F3DISCOVERY, ибо она дешевая, на ней стоит мощный процессор и есть куча светодиодиков.

Каждая статья рассчитана на «повторение» и «осмысление» где-то на один околовечерний час, ибо дом, семья или отдых…

STM32 и FreeRTOS. 1. Развлечение с потоками - 1

Читать полностью »

Multiclet & FreeRTOS На Хабре уже было много статей, в которых описывалось применение FreeRTOS или портирование на широко распространенные архитектуры процессоров. В этой статье я хочу поделиться опытом портирования FreeRTOS на российскую архитектуру «Мультиклет» и показать как справляется процессор Multiclet P1 с несколькими параллельными задачами. В качестве примера будет создан GPS трекер с возможностью записи координат на SD, оболочкой через UART, небольшим текстовым редактором и возможностью работы с файловой системой FAT32.
Читать полностью »

Привет!
Сегодня я расскажу о такой интересной штуке как операционная система реального времени(ОСРВ). Не уверен, что это будет интересно для бывалых программистов, но, думаю, новичкам понравится.

Что такое ОСРВ?

Если мы посмотрим в Википедию, то увидим аж 4 определения.
Если же говорить вкратце — то ОСРВ — это операционная система, реагирующая на внешние события в определенный промежуток времени. Отсюда мы и можем понять основное предназначение ОСРВ — приборы, в которых необходима быстрая реакция на события (однако ни в коем случае не путайте работу ОСРВ с прерываниями).

Зачем она нам нужна?

На то есть довольно много причин.
Во-первых ОСРВ поддерживает многозадачность, приоритеты процессов семафоры и многое другое.
Во-вторых она очень легкая и почти не требует ресурсов.
В-третьих все вышесказанное мы можем получить практически на любом железе (например, FreeRTOS запускается даже на 8-битных AtMega).
Ну и в-четвертых: просто поиграться и получить удовольствие.

Обзор 3 известных ОСРВ.

Внимание: дальше идет мое личное мнение!

FreeRTOS

Одна из самых популярных ОСРВ на сегодняшний день. Портирована на огромное количество железа. Оффициальный сайт

Плюсы

1) Бесплатная
2) Портирована на большое количество железа
3) Мощный функционал
4) Есть различные библиотеки: графика, интернет и другое.
5) Хорошая документация.

Минусы

1)Довольно-таки сложный процесс портирования на новое железо.

Вывод: Это действительно профессиональная ОСРВ с хорошей документацией. Будет хороша для новичка, если на его железо уже есть порт.

KeilRTX

До последнего времени эта ОСРВ была коммерческой, но недавно стала открытой. Работает только на архитектуре arm. Оффициальный сайт

Плюсы

1)Бесплатная
2)Легко портируется на новое железо( в пределах архитектуры arm).
3) Есть различные библиотеки: графика, интернет и другое.

Минусы

1)Работать на в Keil с ней практически нереально
2) Немного урезанный функционал
3) Поддерживается только arm.
4)(на личном опыте) Проигрывает многим ОСРВ по скорости.
Вывод: идеально подойдет для новичка и мелких проектов.

uc/os

Мощная коммерческая ОСРВ. Сайт

Плюсы

1) Огромное количество функций и библиотек.
2) Поддерживает много железа

Минусы

1)Коммерческая.
2) Сложна в использовании.

Вывод: назвать ее ОСРВ для новичка можно с большой натяжкой.

Другие интересные ОСРВ

RTLinux ОСРВ на основе обычного Линукса.
QNX ОСРВ на основе Unix.

Особенности разработки с использованием ОСРВ

Ну во-первых надо понять следующее: ОСРВ- это не Windows. Его нельзя установить. Эта система просто компилируется с Вашей программой.
При написании программ с ОСРВ не используются функции в обычном их понимании. Вместо функций используются процессы( или таски).Отличие в том что процессы, в отличии от функций, являются бесконечными циклами и никогда не заканчиваются(если только кто-то или он сам его не убъет — то есть выгрузит из памяти).
Если включено несколько процессов, то ОСРВ переключает их, выдавая машинное время и ресурсы по очереди. Вот тут то и возникает понятия приоритета процесса- если двум процессам единовременно нужно машинное время, то ОСРВ даст его тому, у кого приоритет больше.
В ОСРВ есть специальные функции задержки- чтобы время зря не пропадало на время задержки одного процесса выполняется второй.
Теперь поговорим о такой вещи как семафор- эта такая штука, которая управляет доступом процесса к ресурсам приложения. Для каждого ресурса есть маркер — когда процессу нужен ресурс — он его забирает и пользуется данным ресурсом. Если маркера нет, то процессу придется ждать, пока его вернут. Приведу пример: разные процессы отправляют информацию по одному UART. Если бы не было семафора, то они бы отправляли байты по очереди и получилась бы неразбериха. А так первый процесс взял маркер на UART отправил сообщение и отдал второму( и так — до бесконечности).

Дополнительные библиотеки ОСРВ.

Часто ОСРВ предлагают различные библиотеки для работы, например, с графикой, интернетом и т.д. Они действительно удобны и не стоит брезгать их использовать. Однако, помните, что без ОСРВ, для которой они написаны, они работать не будут.
Вот примеры:
Для RTX графика интернет Файловая система

Во второй( и, наверное, последней ) части мы поговорим о мьютексах, буферах сообщений и попрактикуемся в их использованииЧитать полностью »

Добрый день, уважаемыее. В своих прошлых статьях (STM32F1xx — лечимся от ардуинозависимости вместе, STM32F1хх — продолжаем лечение от ардуинозависимости при помощи LCD) я постарался осветить вопросы перехода с 8-битных микроконтроллеров на новые 32-битные STM32F1xx.
В процессе работы с ними, я, разумеется выбирал инструменты себе «по руке» — то есть, старался найти наиболее удобные для меня отладочные платы, программаторы, IDE. В этой статье я хочу поделиться с вами несколькими соображениями на этот счет, а также описать процесс сборки в выбранной IDE операционнойЧитать полностью »


https://ajax.googleapis.com/ajax/libs/jquery/3.4.1/jquery.min.js